Ανάπτυξη δειγματολήπτη SML

Η ερευνητική ομάδα του έργου InterSeA σχεδίασε έναν αυτοματοποιημένο δειγματολήπτη SML, εξασφαλίζοντας μια ευέλικτη διαδικασία δειγματοληψίας, η οποία παρέχει δυνατότητα λήψης μεγάλων όγκων δείγματος εντός εύλογου χρονικού διαστήματος, επιτρέποντας την έρευνα σε ευρείες και πολυάριθμες περιοχές.

Οι αρχές σχεδιασμού του δειγματολήπτη SML βασίζονται στη σημαντική

α) μείωση της χρονικής διάρκειας της δειγματοληψίας (μικρότερη από 1h),
β) μείωση της δυσκολίας που αντιμετωπίζει το προσωπικό που συμμετέχει στη δειγματοληψία του SML και
γ) αύξηση του όγκου των δειγμάτων SML που συλλέγονται.

Ο αυτοματοποιημένος και εύχρηστος δειγματολήπτης σχεδιάστηκε προκειμένου να διασφαλιστεί η αντιπροσωπευτική συλλογή επαρκούς ποσότητας δείγματος SML, πάχους μικρότερου των 60 μm, εντός εύλογου χρονικού διαστήματος και η ελαχιστοποίηση της ενδεχόμενης επιμόλυνσης των δειγμάτων.
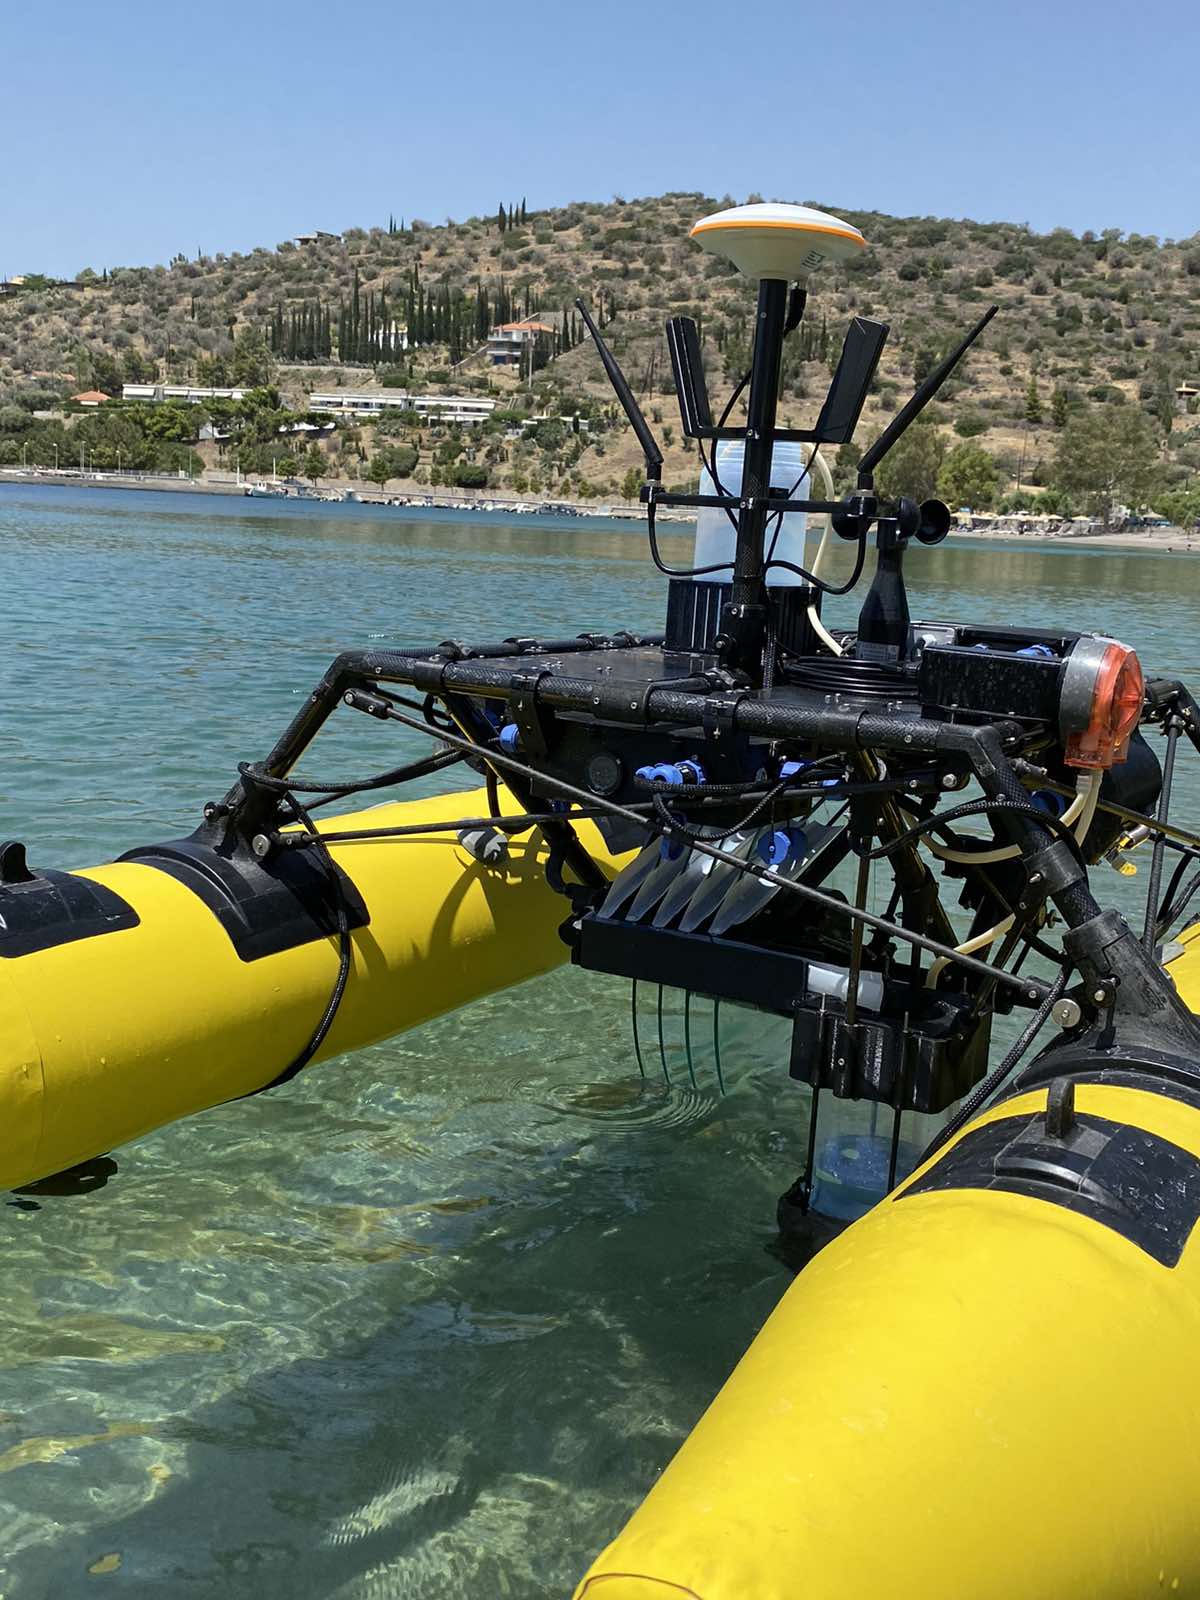
Ο δειγματολήπτης SML αποτελείται από τέσσερις (4) παράλληλους υάλινους κυκλικούς δίσκους, κατακόρυφα εμβαπτισμένους κατά το ένα τρίτο τους περίπου στο νερό και περιστρεφόμενους αργά από έναν ηλεκτροκινητήρα, αντίθετα προς την κατεύθυνση της κίνησης στην επιφάνεια του νερού.

Το επιφανειακό μικροφίλμ που προσκολλάται επί της κατερχόμενης πλευράς κάθε περιστρεφόμενου δίσκου συλλέγεται ακολούθως με τη βοήθεια ενσωματωμένου ξέστρου από Teflon, τοποθετημένου στην κατώτερη πλευρά του δειγματολήπτη, διοχετεύοντας το δείγμα σε καθαρό δοχείο.

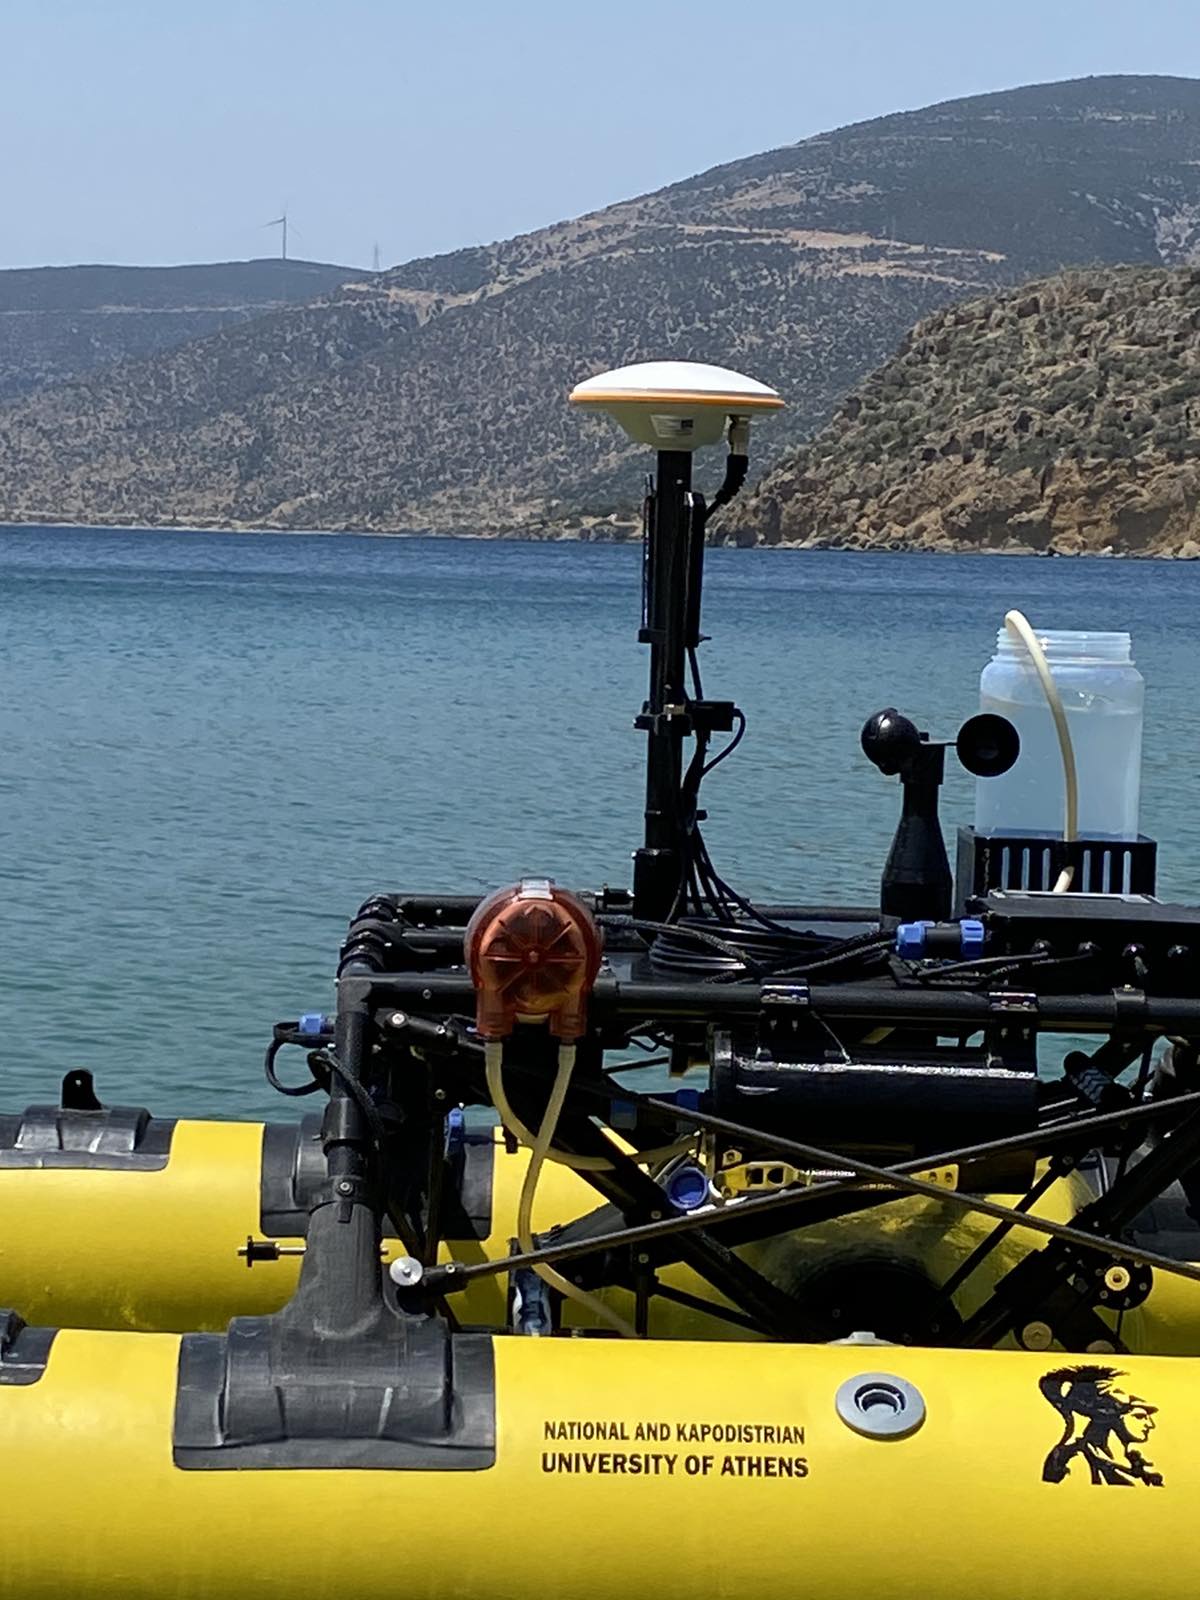
Επιπλέον, μια περισταλτική αντλία βρίσκεται προσαρμοσμένη στη μία πλευρά του USV, για τη συλλογή υποεπιφανειακού νερού από βάθος περίπου 20 cm από την επιφάνεια. Το δείγμα διοχετεύεται μέσω δύο σωλήνων σε καθαρό δοχείο στο άνω μέρος του σκάφους.

Οι δειγματολήπτες για τη συλλογή SML και υποεπιφανειακού νερού τοποθετήθηκαν σε μη επανδρωμένο σκάφος επιφανείας (USV) τύπου καταμαράν, με δυνατότητα συναρμολόγησης και αποσυναρμολόγησης σε ξεχωριστά τμήματα, κατασκευασμένου στην Ελλάδα.

Το σκάφος διαθέτει δυνατότητα λειτουργίας με πολλούς τρόπους και κατέχοντας διάφορα χαρακτηριστικά, η επιλογή και ο συνδυασμός των οποίων γίνονται από τον εκάστοτε χρήστη και σύμφωνα με τις ειδικές απαιτήσεις κάθε εφαρμογής:

  • Αυτόνομη (εκτέλεση αποστολής) ή χειροκίνητη λειτουργία
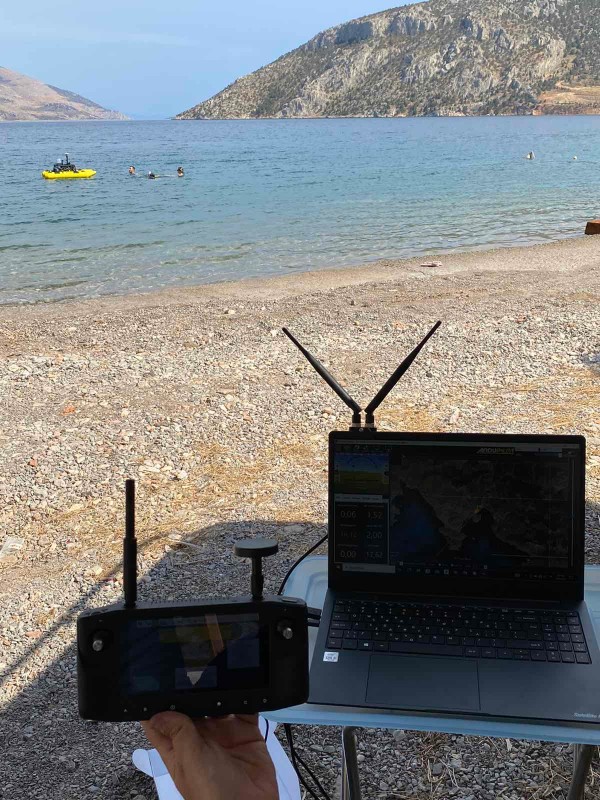
  • Πλοήγηση (με τηλεχειρισμό) μέσω χειριστηρίου ή σταθμού εδάφους (λαπτοπ)
  • Υλοποίηση προγραμματισμένων ή χειροκίνητων διαδικασιών δειγματοληψίας
  • Εμφάνιση δεδομένων σε πραγματικό χρόνο ή αποθήκευση δεδομένων
Σύστημα Συλλογής Υποεπιφανειακού Νερού Προσαρμοσμένο στο USV
Σύστημα Συλλογής SML Προσαρμοσμένο στο USV

Το σύστημα USV περιλαμβάνει διακριτά τμήματα εδάφους και πλωτά μέρη, αποτελούμενα από διάφορα στοιχεία.

Τα πλωτά τμήματα περιλαμβάνουν:

  • Το κύριο USV σκάφος, συμπεριλαμβανομένων των μηχανικών τμημάτων (πλαίσιο, κατάστρωμα, κινητήρας, μπαταρίες, βασικά ηλεκτρονικά συστήματα πλοήγησης και ελέγχου)
  • Το υποσύστημα GPS & τηλεμετρίας, για πλοήγηση του USV, γεωγραφική αναφορά δεδομένων και απομακρυσμένη πλοήγηση του σκάφους
  • Πρόσθετο εξοπλισμό (payload) που περιλαμβάνει:
    – Αισθητήρα υπολογισμού της ταχύτητας του ανέμου
    – Αισθητήρα υπολογισμού της ηλιακής ακτινοβολίας
    – Υποσύστημα συλλογής νερού με τη χρήση περισταλτικής αντλία
    – Υποσύστημα συλλογής SML με τη χρήση δίσκων

Το τμήμα εδάφους περιλαμβάνει:

  • Το τηλεχειριστήριο joystick/tablet (HERELINK), για την πλοήγηση του USV και την τηλεμετρία. Το βίντεο που μαγνητοσκοπείται από την κάμερα, που περιλαμβάνεται στον βασικό εξοπλισμό του USV, είναι διαθέσιμο στον χρήστη στην οθόνη του τάμπλετ.
  • Τον σταθμό εδάφους (laptop)
    – Λειτουργία του λογισμικού Mission Planner, για τον έλεγχο του συνόλου των παραμέτρων λειτουργίας του USV και τον καθορισμό αυτόνομων αποστολών
    – Εμφάνιση σε πραγματικό χρόνο δεδομένων από τους αισθητήρες ανέμου και ηλιακής ακτινοβολίας
    – Εμφάνιση σε πραγματικό χρόνο μηνυμάτων για τη λειτουργία του δειγματολήπτη SML και της περισταλτικής αντλίας
Πλοήγηση USV